 NEW JOURNEY

구동용 배터리
AGV·AMR·로봇용 배터리
AGV, AMR 및 배송 로봇 배터리 프로젝트에는 전원 공급 및 제어 통합이 모두 포함됩니다. 나열된 팩은 다양한 전압 및 용량 요구 사항에 대한 옵션을 제공합니다. 각 모델의 보호 및 통신 구성을 로봇 컨트롤러 및 충전 시스템과 함께 검토하세요.
제품 5개 · 1–5 표시
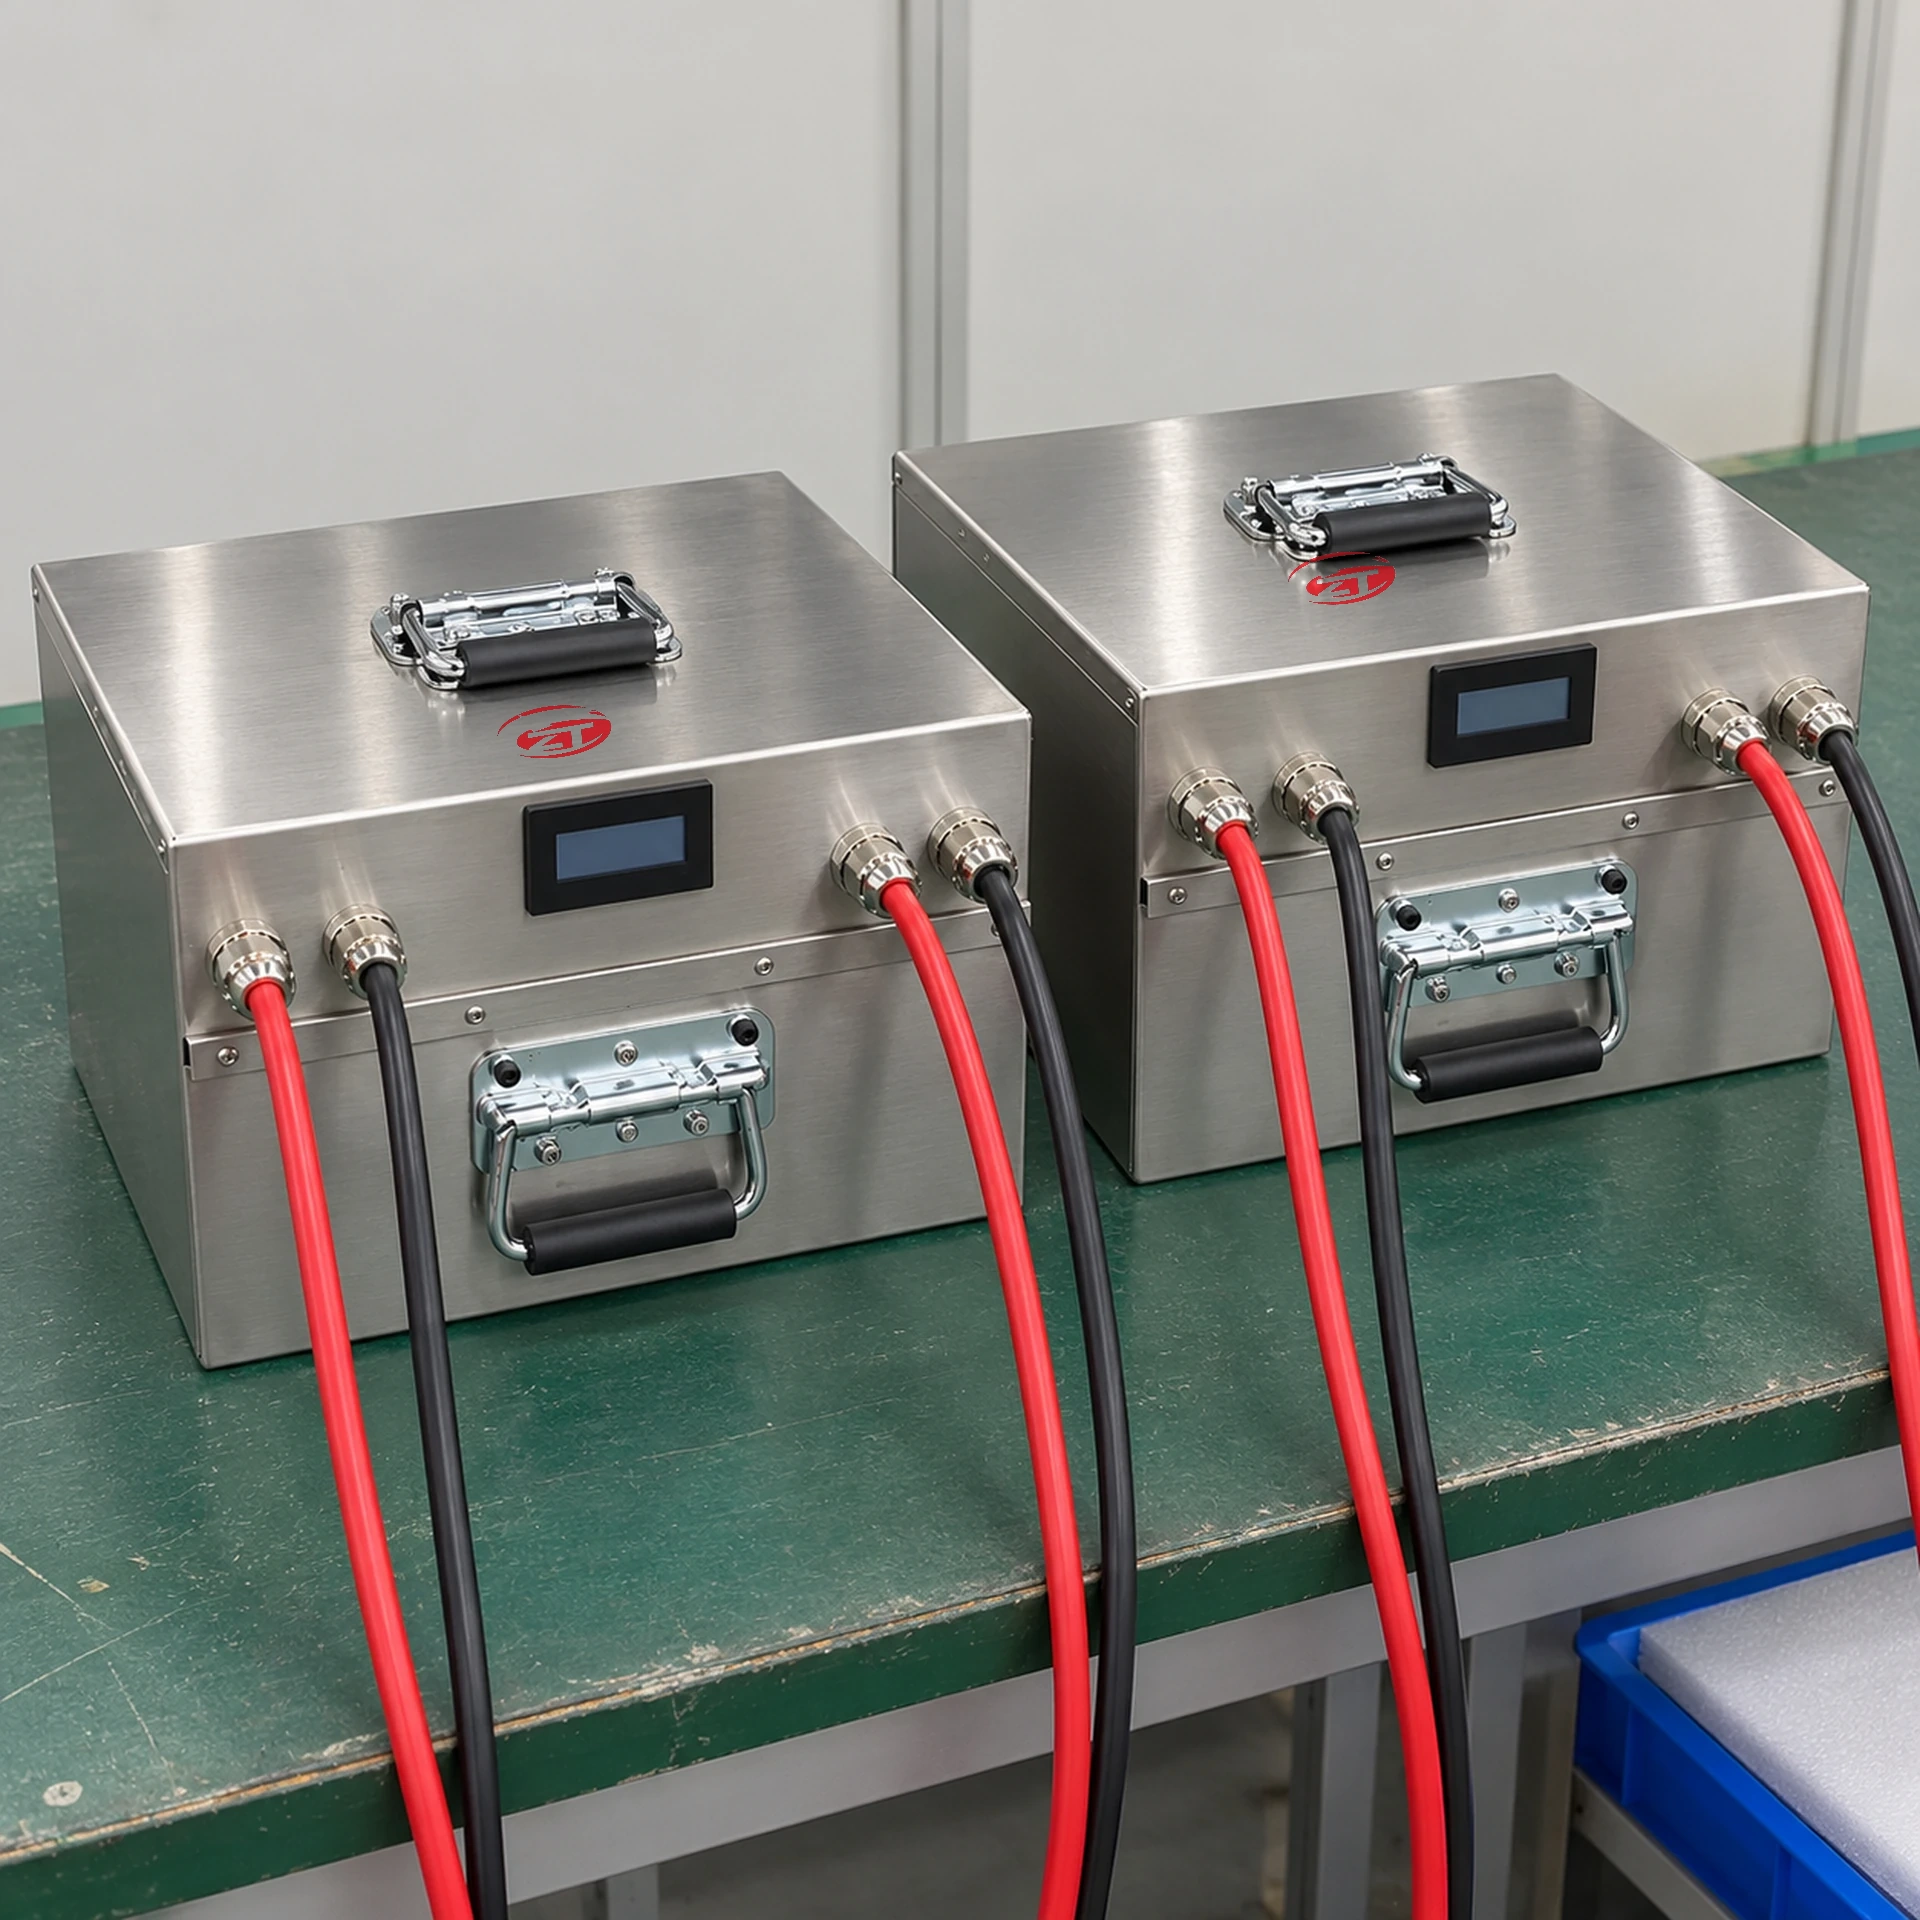


48V 30Ah AMR 구성
이 목록은 51.2V 명목, 16S1P LiFePO4 구성을 사용합니다. 나열된 CAN 과 RS485 인터페이스는 통합의 시작점입니다: 로봇은 여전히 동의된 핀아웃 및 메시지 프로토콜이 필요합니다. 이 모델의 인터페이스 가용성은 모든 로봇 배터리에 동일한 배열을 의미하지 않습니다.
제어 및 도크 인터페이스를 문서화하세요
CAN 또는 RS485와 같은 명명된 인터페이스는 완전한 프로토콜 정의가 아닙니다. 로봇이 필요한 메시지, 속도 및 핀 할당을 기록하세요. 자동 충전의 경우 접촉 정렬, 극성, 활성화 신호 및 도킹 시퀀스를 문서화하여 전체 상호작용을 테스트할 수 있도록 하세요.
자주 묻는 질문
CAN 또는 RS485 를 갖춘 로봇 배터리가 모든 컨트롤러와 호환되나요?
인터페이스 이름은 호환성의 일부일 뿐입니다. 핀아웃, 통신 프로토콜, 메시지, 데이터 속도, 웨이크업 동작 및 오류 처리를 확인하세요. 로봇과 충전기 요구 사항을 공유하여 배터리 구성과 프로토콜을 함께 평가할 수 있도록 하세요.
AGV 자동 충전 시스템에 필요한 정보는 무엇인가요?
충전 접촉 레이아웃, 극성, 전압 및 전류 한계, 도킹 시퀀스 및 통신 핸드셰이크를 제공하세요. 또한 배터리의 활성화, 수면 및 오류 동작을 확인하세요. 전압과 용량만으로는 충전 도크에 대한 배터리 승인이 불가능합니다.